Dette afsnit fortsætter. Indbygget system En anden seriel kommunikationsgrænseflade i hardwarekommunikationsgrænsefladeprotokollen - SPI 。 Sammenlignet med UART-seriens portprotokol har SPI Det har sin egen unikhed.
Adressen citeres således: Http://www.eepw.com.cn/article/201812/396060.htm
kort introduktion
SPI (SerialPeripheral Interface), seriel perifer interface.
SPI er en forkortelse af SerialPeripheral Interface. SPI er en højhastigheds, fuld duplex, synkron kommunikationsbuss og optager kun fire linjer på chipets pin. Det sparer chip-stifterne og sparer plads og bekvemmelighed ved PCB-layout. På grund af denne enkle og brugervenlige egenskab har flere og flere chips integreret denne kommunikationsprotokol, såsom AT91RM9200.
- Fra Baidu encyklopædi
Interfacet blev udviklet af Motorola i midten af 1980'erne og er blevet en de facto standard.
- Fra Wiki
Fra den "fakta standard", som Wikipedia har konsulteret, kan vi få en blind plet af viden inden for videnskab.
Faktuelle standarder henviser til dem, der ikke er formuleret af standardiseringsorganisationerne, men af virksomheder og forretningsgrupper, der er i den førende position inden for teknologi. Nogle af dem har også brug for godkendelse fra branche-allianceorganisationer, såsom DVD-standarderne, der skal godkendes af DVD-forummet, og de tekniske standarder, der er accepteret af markedet.
- Fra Baidu encyklopædi
SPI-grænsefladen definerer en vært og mere kommunikationsarkitektur. På den samme SPI-bus er der kun en vært, og der er flere slavecomputere. En sådan arkitektur begrænser kun kommunikationsinitiativet på værtssiden, værten indleder en kommunikation, og slaven gør det ønskede.
Signallinjen
SPI kaldes seriel bus med fire ledninger, og dens signallinjer er:
SCLK: serieur (værtsoutput)
MOSI: hovedoutput fra slaveindgang eller værtsoutput slaveindgang (outputdata fra vært).
MISO: hovedindgang fra output eller hovedindgang fra output (fra output data output).
SS: slavevalg (normalt lav effektivitet, værtsoutput).
Navngivningen af signallinier varierer også.
Seriel portur:
SCLK: SCK
Hovedoutput -> fra input (MOSI):
SIMO, MTSR - svarer til MOSI mellem hovedenhed og slaveenhed.
SDI, DI, DIN, SI - fra enheden; tilslut til MOSI på hovedenheden, eller opret forbindelse til følgende forbindelse.
SDO, DO, DOUT, SO - på hovedenheden; forbind til slavestationens MOSI, eller forbind til ovennævnte forbindelse.
主 输入 <--- 从="" 输出="">
SOMI, MRST - svarer til MISO mellem hovedenhed og slaveenhed.
SDO, DO, DOUT, SO - fra enheden; tilslut til MISO på hovedenheden, eller opret forbindelse til følgende forbindelse.
SDI, DI, DIN, SI - hovedenhed; MISO tilsluttet slave eller øvre forbindelse.
Slavevalg:
SS: SSEL, CS, CE, nSS, / SS, SS #
Ovenstående forvirrende navne er SDO, SDI, DOUT, DIN og så videre, som alle skal ses separat i hovedudstyret eller fra udstyret alene. Men generelt skal du prøve at skrive klare specifikationer, som ikke er let at skabe tvetydighed.
SPI, som en synkron seriel grænseflade, kan betragtes som at have to synkrone signaler. Den første er at vælge SS-signaler fra slavemaskinen, at informere den valgte slave, at forberede sig til SPI-kommunikation, og den anden er at synkronisere kloksignalet SCLK. Når transceiver-sider interagerer med dataene, udsendes de og samples efter bit baseret på hoppingen af SCLK.
De fire signallinjer er ikke alle nødvendige, i henhold til arbejdstilstand, kan de konfigureres til to linjer og tre linjer.
På konfigurationssiden for STM32CubeMX-værktøjet kan du tydeligt se, hvor forskellige chipstifterne er for forskellige driftsformer.
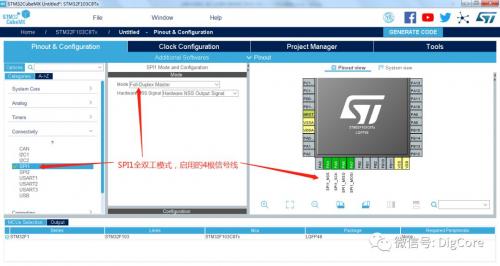
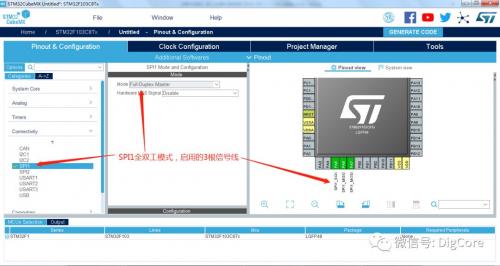
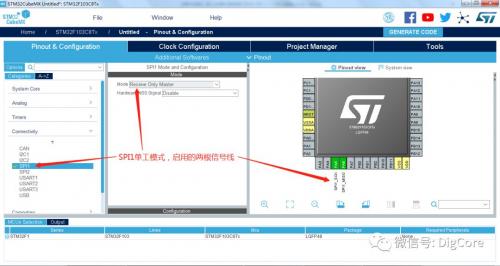
Sammenligningen fandt, at forskellen mellem de fire og tre linjer i fuld duplex er slavesignalet NSS. Denne situation skyldes generelt, at SPI-bussen kun har en hoved- og en slave-kommunikationsarkitektur, og slave-NSS-signalet altid har været lavt niveau.
Signal timing
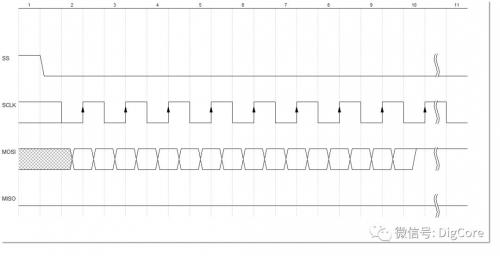
Tidsekvensen for de fire ledninger SPI-interface er altid altid lav først, vælg signallinjen SS fra maskinen, send derefter SCLK ud, og tag dataene MOSI, på dette tidspunkt er MISO en høj impedansstilstand. Som følger:
Der er normalt SPI-interfaceenheder, og der vil være tilsvarende sekvensdiagrammer på Spec. SPI-grænsefladen opfanges henholdsvis. FLASH-modellen er GD25Q32C, SPI-interface OLED-modellen er QG-2832TLBFG04, og Spec-dele af de to enheder introduceres som følger: to skærmbilleder:
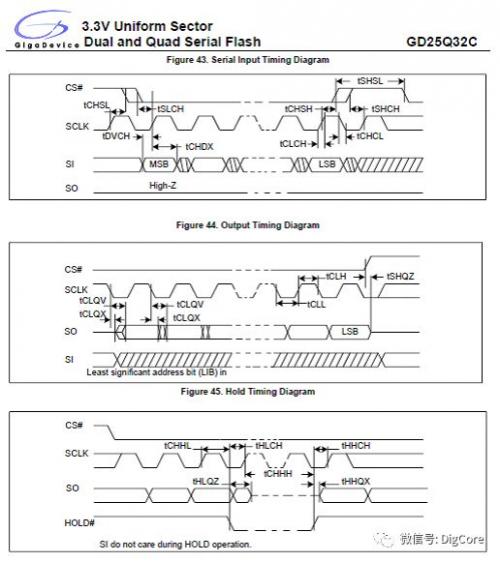
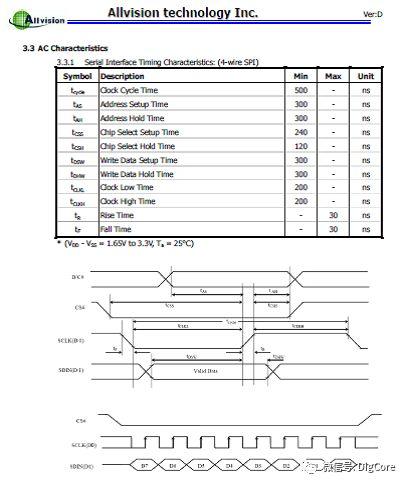
Det er ikke vanskeligt at finde ud af, at specifikationen af tidsdiagram definerer rækkefølgen og tidsforsinkelsen for hvert signallinjeudgangsniveau og definerer "justeringen" af kloksignalet, der hopper sammen med datasignalet. "Justeringen" her er faktisk output og sampling af dataene.
Tilsvarende specificerer denne timingsspecifikation SPI-interface-signalets egenskaber for SPI-enheder, herunder urets stigning, tidspunktet for faldende kant, forsinkelsen mellem chipvalg og ur-hoppekant og varigheden af urkanten og datalinjen.
Disse timingegenskaber definerer omfanget af SPI-værten, når de kommunikerer med den, eller den overskrider ikke rækkevidden af dens definition, ellers vil det føre til unormal kommunikation fra responsen fra maskindelene.
Forskellige enheder har forskellige timingkrav til SPI-grænsefladen. Det første enkle sekvensdiagram og baseret på dette sekvensdiagram kan SPI-interface også konfigurere forskellige grænsefladekonfigurationsparametre.
Elementskonfigurationselement
Generelt er den valgfri konfiguration af interface: interfacetilstand (faktisk konfiguration er enkelt- og duplex-valg af tilstand), enhedens master-slave-tilstand, data bredde, urpolaritet (CPOL :), urfase (CPHA), urhastighed, databitbit størrelse og terminalvalg.
Grænsefladetilstand
Den standard firetråds SPI-grænseflade bruger kommunikationen mellem værten og slaven til datainteraktion, og den to part har datamodtager- og sendeprocessen. I LCD / OLED SPI-interface kræver det ikke, at data returneres til værten som enhedens enhed. Det behøver kun at modtage kontroloplysninger og vise data fra værten.
Baseret på dette scenarie kan det konfigureres som en 3-leder simplex kommunikation, dvs. kun SS, ur SCLK og dataoutput MOSI kan vælges fra maskinen.
Enheds master slave mode
Denne konfiguration skal generelt se, om chippen understøtter eller ej, og den kan konfigureres som en SPI-vært eller slavemaskine, så den bedre kan integreres i projektsystemet.
Data bredde
Som navnet antyder, kan afsendelsesdata konfigureres til 8bit, 16bit og så videre, hvilket også bestemmes i henhold til chip.
Urpolaritet og urfase
De to er CPOL (Clock Polarity) og CPHA (Clock Phase). Polaritet betyder højt og lavt niveau. Dette definerer SPI-bus i hviletilstand, uret holder et højt eller lavt niveau, for når det kommer til SPI-kommunikation, er det første urhoppekant stigende og faldende kant. Fasen refererer til hoppekanten af uret, der specificerer output af datasignalet, og hvordan sampling er på linje med uret.
De to konfigurationer er blevet fortolket meget tydeligt i Wiki og Baidu encyklopædi.
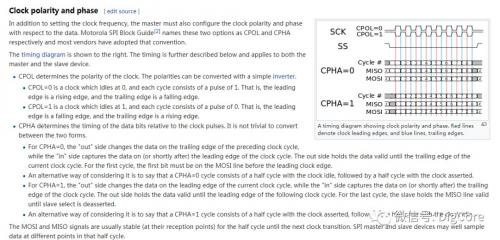

Urfrekvens
Hastighedsvalg definerer omdrejningshastigheden for urets signallinje i dataoverførsel, hvilket er det hastighedsområde, der kan opretholdes i interface-sekvensdiagrammet defineret af hver chip. Hvis værtshastigheden indstilles for hurtigt, og slaveremaskinens reaktion er for langsom, mislykkes kommunikationen.
Databit bitstørrelse og valg af slutning
Datasendende prioritetsbits konfigurerbar, fra den første UART-protokol kan vide, UART-specificeret dataprioritetsbit0, og denne SPI er konfigurerbar prioritet til at sende bit, kan indstille den laveste eller den højeste position.
Fra tidsserie-skærmbilleder af FLASH model GD25Q32 og OLED QG-2832TLBFG04 kan vi se, at disse to enheder alle prioriterer MSB, det vil sige den højeste prioritet.
Sammenlign derefter instruktionen i en fontchip GT21L16S2W til læsning:
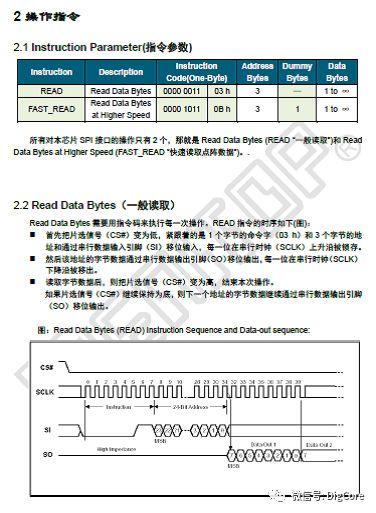
Det kan ses, at transmissionsprioriteten for MSB ofte er vedtaget i SPI-enheder.
Resumér SPI-kommunikationsgrænsefladen, en vært og flere slave-kommunikationsarkitektur. Standardtilstanden har fire signallinjer, starter kommunikation med det valgte signal SS, kloksignalet SCLK udfører bitoutput og sampling, konfigurerer samplingtid og prioriterer udgavebit.